CoACD 论文详解:碰撞感知凹度、网格切割与多步树搜索
本文目录 展开章节导航
CoACD 的核心,是让“哪里不能被凸包填掉”影响切割决策,再用多步搜索减少不必要的分块。 它既要保留碰撞交互所需的空隙,也要控制最终凸组件数量。
本文解读 2022 年论文 Approximate Convex Decomposition for 3D Meshes with Collision-Aware Concavity and Tree Search,并结合作者代码解释流程。安装、导出与可视化见配套工程文章。文中的手算例用于解释机制,不是实际网格分解结果。
| 想解决的问题 | 阅读入口 |
|---|---|
| 创新在哪里,解决什么缺陷 | 三项核心设计 |
| 一个组件为什么需要继续切 | 凹度度量 |
| 一刀如何得到两个有效实体 | 平面切割 |
| 为什么要看未来几刀 | MCTS 详解 |
| 全部步骤如何衔接 | 总流程、完整演练 |
| 论文与当前代码如何对应 | 实现核对 |
1. 先分清原组件和最终凸包
用 S 表示输入实体,将它分成若干组件 。组件本身可以稍微非凸,最终交给碰撞引擎的是各组件的凸包 ,组合近似为:
凸包包含组件,新增区域 就是近似额外占用的空间。比如一个 U 形支架整体取凸包,中间槽会被填入;把它分成底部和两个侧壁后,各自取凸包,就有机会保留槽口。这是几何示例,不意味着 CoACD 对所有 U 形输入都恰好输出三块。
因此有两个相互牵制的目标:近似足够细,组件数又不要过多。只追求“每块严格凸”可能产生大量小块;只追求“块数少”又可能破坏可通行空间。凹度阈值为这种取舍提供停止条件,但不是每一种任务功能的直接判定器。
2. 三项核心设计怎样配合
| 设计 | 改变的环节 | 希望避免的失败 |
|---|---|---|
| 碰撞感知凹度 | 同时考察边界与实体内部的偏差 | 总体看起来接近,却把关键空隙填掉 |
| 直接平面切网格 | 在实体上生成切面和封口 | 分割表示本身引入额外几何误差 |
| 多步树搜索 | 比较后续切割结果,再确定第一刀 | 当前降凹度快,最终却需要更多块 |
这三点对应论文的方法概览。它们不是三个彼此独立的功能:指标决定什么算“好”,切割操作决定能生成哪些状态,搜索决定有限计算花在哪些切割方案上。
换句话说,搜索再充分,如果评分忽略槽口,仍可能偏好堵住槽口的方案;评分再精细,如果切割后的组件已经失去原始几何细节,也无法靠评分恢复。比较其他方法时,应针对论文当时讨论的具体表示和搜索设置,不把所有 V-HACD 版本或所有体素方法一概归为同一种行为。
3. 凹度:理论定义、快速代理和实际估计
3.1 两个方向的距离必须分开理解
Hausdorff 距离回答的是两组几何中最坏的最近距离,而不是平均误差。为解释其含义,先在连续集合上写:
边界项比较组件表面与凸包表面;内部项比较它们占据的空间。对包含关系 ,实体到凸包的距离为零,值得关注的是凸包新增空间中的点离原实体有多远。边界却不是简单的包含关系:组件的内壁不一定在凸包表面上。
这解释了两个容易混淆的现象。空腔很大但壳壁很薄时,仅比较表面可能低估填充整个空腔的影响;窄槽很深时,新增体积可能不大,但槽底与凸包封口之间的边界差异很大。两类距离回答不同的几何问题。
用 和 表示边界与内部项,论文定义的凹度是 ,实际通过采样近似几何距离。不要把有限点云算出的结果当成连续空间中绝无遗漏的证明。定义见论文第 4 节。
3.2 为什么把体积差换成球半径
内部密集采样较贵。论文采用的体积代理为:
它把体积转换成长度:如果把新增体积集中成一个球,这个球有多大。这样 与边界距离具有相同量纲,可以组合;它不表示真实空隙就是球,也不是局部最大间隙的精确测量。
一个自拟量纲检查:若 ,则 ;模型所有坐标扩大两倍,体积差扩大八倍,半径扩大两倍。这说明阈值必须与模型尺度和归一化约定一起解释。
实际判定使用:
作者实现中,可从 cost.cpp追踪 ComputeRv 与 ComputeHCost。前者返回的数值已经乘过 k,即代码中的 ComputeRv 对应这里的 ,不是未加权的半径;后者再与边界距离取最大值。对照公式时不要重复乘 k。k 改变内部偏差与边界偏差的相对权重,不能当成只影响运行速度的参数。
3.3 三种“凹度”不要混用
| 层次 | 作用 | 阅读时的检查点 |
|---|---|---|
| 边界与内部距离的组合 | 解释希望保留的几何性质 | 是连续定义还是采样结果? |
| 外层是否继续分解的判定 | 阈值、k、采样精度与单位是什么? | |
| 搜索内部的体积代理 | 低成本比较大量候选路径 | 排名好不等于完整指标已经达标 |
论文给出的理论关系为:
它不能直接变成“加权采样指标低于 epsilon,所有实际碰撞误差就低于 epsilon”。例如当 ,仅通过代数放缩,原来的右侧至多可进一步放宽为 ;这已经不是同一个界,而且采样、预处理和后处理还要另外核对。
4. 一刀究竟做了哪些几何工作
令切割平面为 。理想的两个子实体是:
但三角网格存储的是边界,程序不能只把顶点按左右分组。一次切割至少要完成这些工作:
- 对顶点计算平面侧别,整张位于同一侧的三角面直接归入该侧。
- 对跨平面的边求交点,把相交三角面裁成两侧的多边形,再三角化。结果不一定只是“两张三角形”。
- 收集切口边界,在截面上做约束 Delaunay 三角剖分,生成两个方向相反的封口面,使两侧继续表示实体。
- 正确处理封口中的内环和孔洞,避免把本应为空的区域用新三角面填掉。
作者的网格裁剪与截面处理入口见 clip.cpp。几何实现还要处理贴近平面、退化边、共面面片等情况;这也是有效实体输入很重要的原因。
为什么切割树的叶子凸包能分离
这是半空间凸性的直接结果: 全在左半空间,其任意凸组合也在左半空间,所以 不会穿到平面右侧。同理适用于右侧。两者可以共享切面,但内部不交叠。
递归到更深层时,每个叶子仍受祖先切面约束。这个论证针对精确的半空间切割构造;任意合并、外扩、重网格或引擎重新取凸包后,都要重新检查几何关系。不能只因中间阶段用了平面,就宣称所有后处理输出永久无重叠。
5. 总流程:两个循环,各负其责
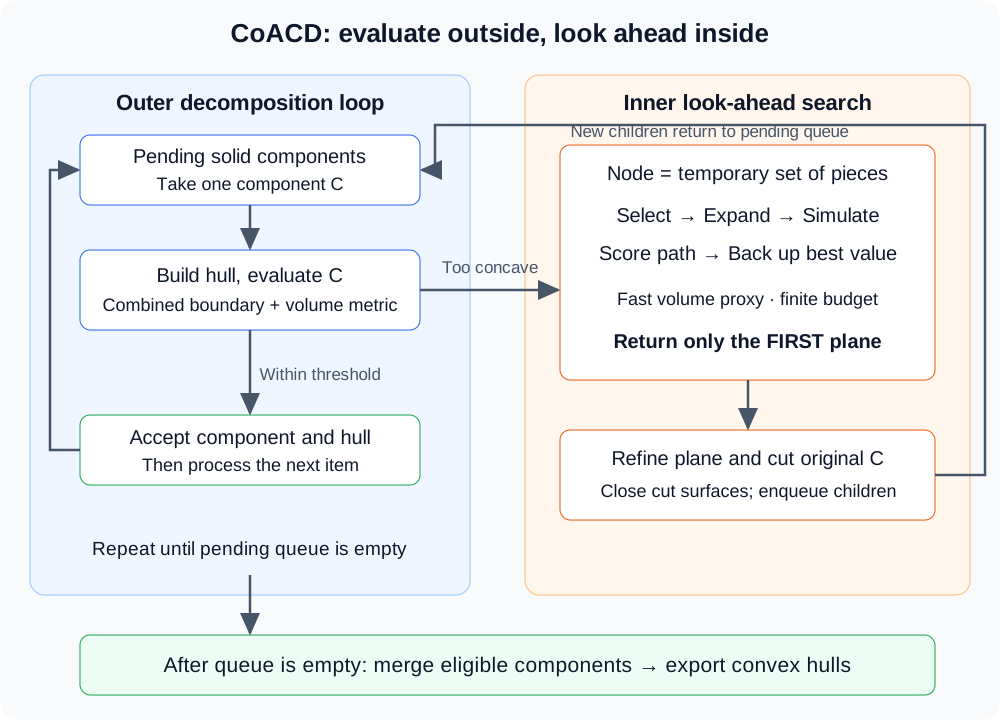
外层维护待处理组件;内层为当前组件挑选切割平面。下面是帮助阅读的抽象伪代码,几何操作名不是可直接调用的 Python API:
待处理 = [输入实体]
已接受 = []
while 待处理非空:
    C = 取出一个组件
    K = 凸包(C)
    if 完整近似凹度(C, K) <= 阈值:
        保存 (C, K) 到已接受
    else:
        候选第一刀、后续参考路径 = 多步搜索(C)
        第一刀 = 在局部调整候选第一刀的位置
        左组件、右组件 = 封闭实体切割(C, 第一刀)
        将两个子组件放回待处理
按合并条件减少已接受组件
输出各组件的凸包
这里保留原组件 C 与凸包 K 的区别:继续切的是原实体组件,不是已经填平凹部的凸包。若先把 C 丢掉、后面只切 K,原始空隙的信息就丢失了。
作者主循环与合并实现见 process.cpp。实现还包含无可用候选和切割失败分支;实际输出是否达标应重新测量,不能仅凭函数返回成功推断。
6. MCTS:搜索的是“未来分块状态”
6.1 状态、动作和预算
树节点是当前组件 C 的一组临时分块,不是一个三角面,也不是单独一个平面。动作选择当前最差分块的一刀;一次有效二分后,状态中的分块数增加一。
轴对齐候选把连续平面空间离散化;迭代次数限制尝试预算,深度限制前瞻步数。它们与最终输出块数不同:深度 3 表示这次搜索往前模拟至多三次切割,不表示整个模型最多只有四块。
相关实现集中在 mcts.cpp:State 保存分块,Part 管理候选,tree_policy、default_policy 与 backup 分别对应选择、模拟和回传。
6.2 一次搜索迭代
| 阶段 | 做什么 | 为什么需要 |
|---|---|---|
| Selection | 沿树选择值得继续探索的节点 | 平衡已发现的好路径与尚少尝试的分支 |
| Expansion | 尝试一个未展开的切割动作 | 增加新的后续分块状态 |
| Simulation | 用便宜的默认策略补足前瞻预算 | 让不同展开深度的节点可以比较 |
| Evaluation | 计算沿途最差分块代价 | 同时关注最终结果和改善速度 |
| Backup | 更新经过节点的访问次数与最佳记录 | 后续迭代可利用已经得到的信息 |
默认模拟也不是随意连续切割:每一步先找当前代理代价最大的分块,再尝试少量轴对齐平面,以两个子块中较大的代理代价来比较候选,采用较好的切面后继续。论文算法 2 使用三个轴向的中心切面作快速候选;它们用于低成本前瞻,不等同于树展开时更密的候选集合。
这套设计是离线几何搜索,没有训练策略网络,也没有机器人与环境的在线强化学习交互。Monte Carlo 指搜索中的随机探索,不意味着随机猜一刀后就直接作为输出。
6.3 为什么多看两刀可能改变第一刀
用一个自拟的代价记录解释。a_i 表示第 i 刀后所有临时分块中的最大代理代价,两条路径各模拟三刀:
| 路径 | 第一刀后 | 第二刀后 | 第三刀后 | 沿途平均代价 |
|---|---|---|---|---|
| A | 0.12 | 0.09 | 0.07 | 0.09333 |
| B | 0.15 | 0.04 | 0.01 | 0.06667 |
只看第一步会选 A;看三步平均则偏向 B。这里 B 的第一刀可能没有立即把凹部消掉,却为下一刀创造了更有效的分割结构。数值没有对应实际网格,只说明评价准则如何改变选择。
用“收益越大越好”的记号,上述路径评分可写作:
于是 A 得分约 −0.09333,B 约 −0.06667。源码采用正代价的最小化写法,读代码时要对齐符号;否则很容易把 min 误看成实现错误。
6.4 探索项和回传值不是一回事
常见的收益形式选择分数为:
是子节点访问次数, 是父节点访问次数,c 控制探索。第一项利用已知好结果,第二项给少访问分支机会;未访问动作由展开逻辑处理,不能直接令分母为零。
这里还有一个阅读重点:CoACD 保留的是经过分支发现的最佳路径值,不应不加核对就套成“所有 rollout 得分的平均”。路径内部的平均代价,与节点跨多次访问的最佳记录,是两个不同层次的聚合。
6.5 搜索结束后,只提交第一刀
内层找到的多步路径用于评价和局部细化,外层实际采用第一刀生成两个子组件;之后分别重新判定是否达标、是否需要再搜索。因此它不是先一次性规划整棵最终分解树,再不加修改地全部执行。
有限候选、有限深度、随机探索、代理度量都会影响结果。多步搜索能减少短视决策,但不提供任意网格最少凸块数的全局最优证明。
7. 细化与合并分别补什么
离散候选可能把切面放在理想位置旁边。论文用三分搜索在局部调整第一刀的偏移,同时固定选中路径的其余切面,再按路径代价比较调整效果;它改善的是切面定位,不是突然搜索任意法向和任意偏移的全部平面。
合并则处理二分过程留下的冗余:若若干候选组件可以组合成仍满足要求的近似组件,就可以减少输出块数。检查的是合并后组件与其新凸包的差异,不是简单拼接两个网格文件。
两者都不能替代主流程。错误的第一刀未必能靠很小的位置调整修复;合并若重新填回重要空隙,就应被误差条件拦住。当前实现的组件数量上限等选项可能允许超阈值合并,应将“达到数量预算”和“满足凹度阈值”分别报告。参数语义参见作者仓库。
8. 把流程放回一个带槽支架
以下是自拟的执行日志模板,不声称某个具体模型必然经历这些切面:
- 检查输入:支架尺寸与单位明确,三角网格表示封闭实体;标记必须保留的槽宽。
- 第一次判定:整体凸包填入槽内,计算边界项、体积代理和组合指标,记录为何超阈值。
- 建立搜索:当前状态仅含整个支架,生成候选切面;逐次尝试侧壁附近、底部附近等可用位置。
- 向前模拟:比较第一刀后剩余凹部是否容易继续处理,保留更有希望的路径,而非只看第一刀的下降量。
- 落实第一刀:细化位置,裁剪跨平面三角面并封口;两侧组件进入外层队列。
- 分别验收:接近凸的侧壁可以停止,剩余带凹部的组件继续搜索。并非所有子块必须切到相同深度。
- 合并与输出:尝试减少冗余,重新检查槽口;导出每块凸包时保留共同坐标系。
- 任务验证:用规定尺寸的探针检查可通行性,并在目标引擎里重新加载确认。
在日志中保留 组件 ID → 父组件 → 切面 → H_b → kR_v → 是否达标,就能追踪问题来自误差指标、候选选择、切割还是后处理。只保存最后一张彩色凸块截图,通常无法定位这些原因。
9. 对照源码与实验时,优先核对什么
本文核对的源码快照为 1401ce2a7ae1ed89c65ab958b48d489350c233c7。这比仅写 main 更容易追溯,但它仍不是 2022 年论文发布时的历史代码。
| 入口 | 重点检查 |
|---|---|
cost.cpp | 体积代理与组合指标的区别,k 如何进入计算 |
clip.cpp | 切割侧别、交点和截面封口 |
mcts.cpp | 状态存储、代理代价、搜索深度、回传符号 |
process.cpp | 外层验收、失败分支、合并与后处理 |
工程参数至少分为四类:误差阈值决定接受标准;距离采样精度影响估计可靠性;搜索参数决定候选探索预算;预处理与导出参数决定实际几何。把这四类参数混成一个“精度开关”,很难解释结果变化。
当前仓库提供真实尺度模式和归一化模式。网格以米为单位时,也必须确认采用哪一种,才能把阈值解释成长度。预处理可能改变原始细节,所以应分别保存原网格、预处理实体与最终凸块。具体调用见配套工程教程,模式说明见官方参数文档。
比较效果时同时报告组件数、误差和时间,说明比较的是相同误差预算还是相同块数预算。更少块不必然更快,也不代表关键孔洞可用;有限采样误差、小尺度封口、引擎再次凸化都可能改变碰撞行为。本文没有重新运行论文基准或编译该源码快照,以上代码核对属于静态阅读。
阅读自测与验收
- 能否区分原组件 C 与输出凸包 K,并解释为什么继续切的是组件而不是已凸化的 K?
- 能否说明边界距离、内部距离、体积半径代理各自检测什么,以及树搜索评分为何不能替代外层验收?
- 能否完整复述 MCTS 的状态、动作、模拟、评分与回传,并手算两条三步路径为何改变第一刀选择?
- 能否用半空间凸性解释切割叶子凸包的分离条件,并说明合并和外扩后为何要重新检查?
展开核对:关键结论
- C 保留原始凹部;K 是包含 C 的近似。先丢弃 C 再切 K 会丢失待保留空隙。
- 边界与内部距离补充不同几何信息;体积半径是快速代理,外层组合度量负责是否达标。
- 节点保存临时分块集合,一次动作切最差块;路径平均与节点最佳记录不同。自拟例中 B 的平均代价更小,尽管第一刀较差。
- 半空间包含凸组合,所以其内的组件凸包不穿过分界面;改变分块组合或向外扩张可能使原论证不再适用。
参考资料
- CoACD 原论文及补充材料:问题与核心设计。
- 作者实现固定快照:本文代码核对入口。
- CoACD 工程教程:安装、逐块导出、可视化与引擎检查。