机器人雅可比矩阵:从关节速度到末端速度
本文目录 展开章节导航
1. 雅可比矩阵解决什么问题?
设机器人关节配置为 ,末端位姿为 。对运动学方程求时间导数,可以得到局部线性关系:
其中 是关节速度, 是末端的六维 twist(线速度和角速度), 就是雅可比矩阵。对一个六自由度任务,雅可比通常是 ;在 Pinocchio 的约定中,前 3 行是线速度,后 3 行是角速度。
雅可比是“关节空间”和“任务空间”之间的速度变换器:给定 可以预测末端怎么动;给定期望末端速度,又可以反求一组关节速度。
图 1:速度映射的数据流
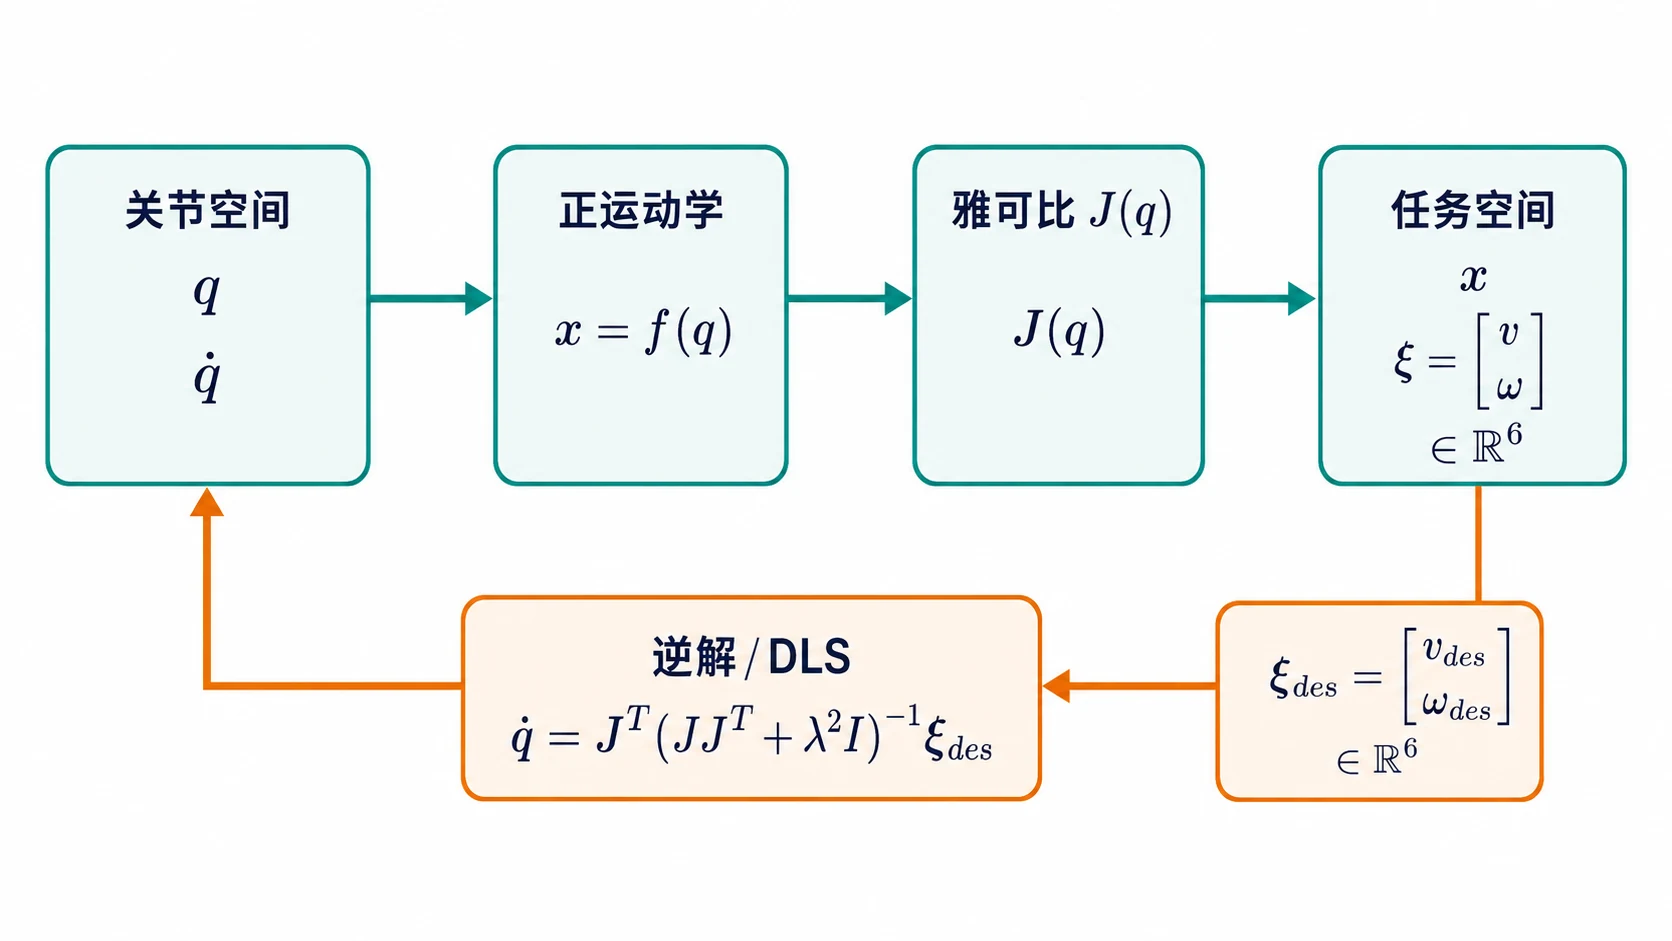
图 1 正向路径计算末端速度,逆向路径根据期望 twist 求关节速度。
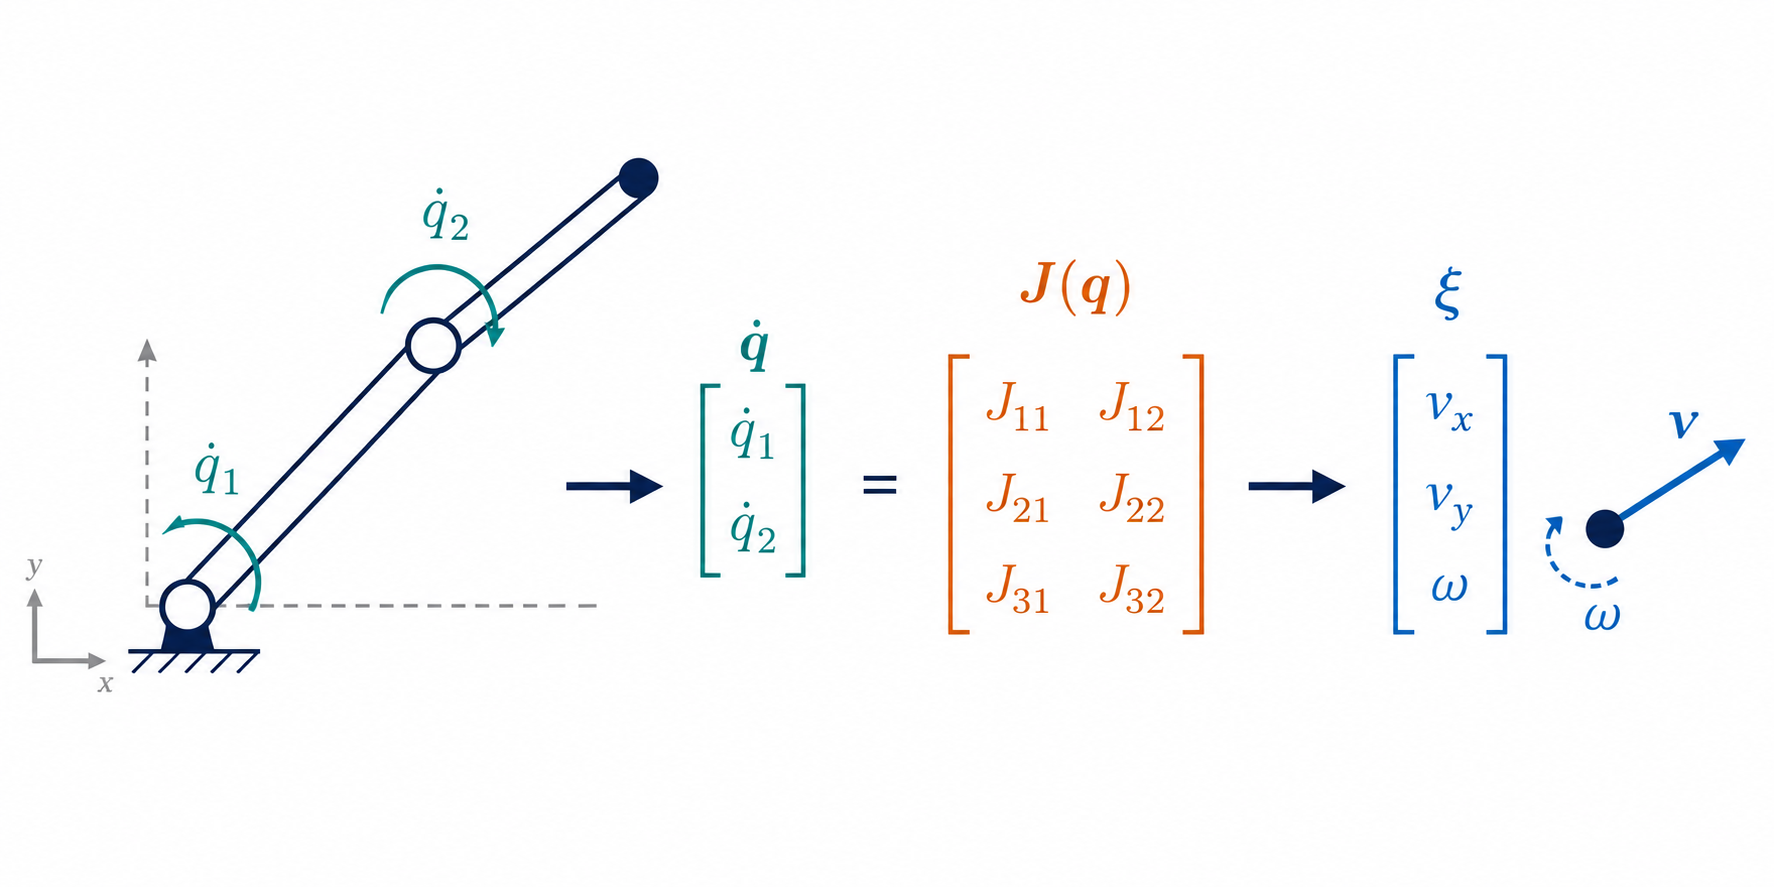
图 2 把雅可比看成“每个关节影响的集合”:矩阵的每一列对应一个关节。
这张图也说明了雅可比依赖当前姿态:机器人换了一个 ,同一个关节速度通常会产生不同的末端速度。
给初学者的直观理解:每个旋钮会让手爪往哪里走?
可以先暂时忘掉“矩阵”这个词,把机器人想成几个旋钮串联起来的机械臂:
- 只拧第 1 个旋钮,记录手爪此刻的运动方向和速度大小;
- 只拧第 2 个旋钮,再记录一次;
- 对每个关节都做一次,就得到一组“单个旋钮的影响”;
- 多个旋钮同时转动时,把这些影响按各自的关节速度加起来。
这组影响按列排在一起,就是雅可比矩阵。也就是说,第 列回答“第 个关节转得多快,会给末端带来什么速度”,而矩阵乘法只是把所有关节的贡献相加。二维平面中的简化例子如下:
如果只给第一个关节速度(),末端速度就是第一列乘以 ;两个关节一起动时,就是两列向量的加权和。这种“局部、瞬时”的关系只在当前姿态附近成立,姿态变化后需要重新计算 。
2. 几何直觉与两类雅可比
对于旋转关节,第 列可写成
其中 是关节轴方向, 是关节位置, 是末端位置。它表达了“绕这根轴转一点,末端会产生多少线速度和角速度”。移动关节则对应
这里介绍的是几何雅可比(geometric Jacobian),输出角速度。若把姿态改写成欧拉角并对欧拉角求导,得到的是解析雅可比(analytic Jacobian);两者的角度部分不同,欧拉角还可能引入自身的奇异性。
3. 坐标系和 Pinocchio 的 6D 顺序
同一个雅可比可以用不同坐标系表达。Pinocchio 常用的 ReferenceFrame 包括:
| 选项 | 含义 | 使用建议 |
|---|---|---|
LOCAL | 在末端自身坐标系表达 | 适合局部控制律 |
WORLD | 在世界原点表达空间 twist,含旋转和平移的伴随变换 | 线速度部分不是末端原点的直接速度,不能拿它与末端位置差分直接比较 |
LOCAL_WORLD_ALIGNED | 速度投影到世界坐标轴,但原点仍在末端 | 初学和笛卡尔控制常用 |
在下文中使用 LOCAL_WORLD_ALIGNED,这样线速度和角速度都能直观地用世界坐标轴解释。其向量顺序为 [vx, vy, vz, wx, wy, wz],不要与 [角速度, 线速度] 的其他库约定混用。
表 1:一个 6D twist 的分量和单位
| 分量 | 含义 | 常用单位 | 雅可比对应行 |
|---|---|---|---|
| 末端原点沿世界 的线速度 | m/s | J[:3] | |
| 绕世界 轴的角速度 | rad/s | J[3:] |
线速度和角速度量纲不同,因此做控制器增益、范数或奇异值比较时,应明确是否使用了任务权重。
7 自由度机械臂的矩阵究竟表示什么?
以常见的 7-DoF 固定基座机械臂为例,、,末端 twist ,所以
读这个矩阵时可以同时按“行”和“列”提问:
| 观察方向 | 具体含义(7-DoF 示例) |
|---|---|
| 第 列() | 只让第 个关节以 1 rad/s(或 1 m/s)运动时,末端产生的六维速度;例如第 4 列就是关节 4 的瞬时影响。 |
| 第 1–3 行 | 7 个关节速度分别对 的贡献。 |
| 第 4–6 行 | 7 个关节速度分别对 的贡献。 |
| 一整列相乘再相加 | 是关节 的贡献,七个贡献相加得到最终 twist。 |
因为 7 个关节要完成 6 个末端任务,系统通常有 1 个冗余自由度:满足同一末端速度的 不止一组,这正是零空间避限位、避奇异和优化姿态的来源。注意,“7-DoF”描述的是速度维度 nv=7;若模型包含浮动基座或四元数,配置维度 nq 可能不是 7。
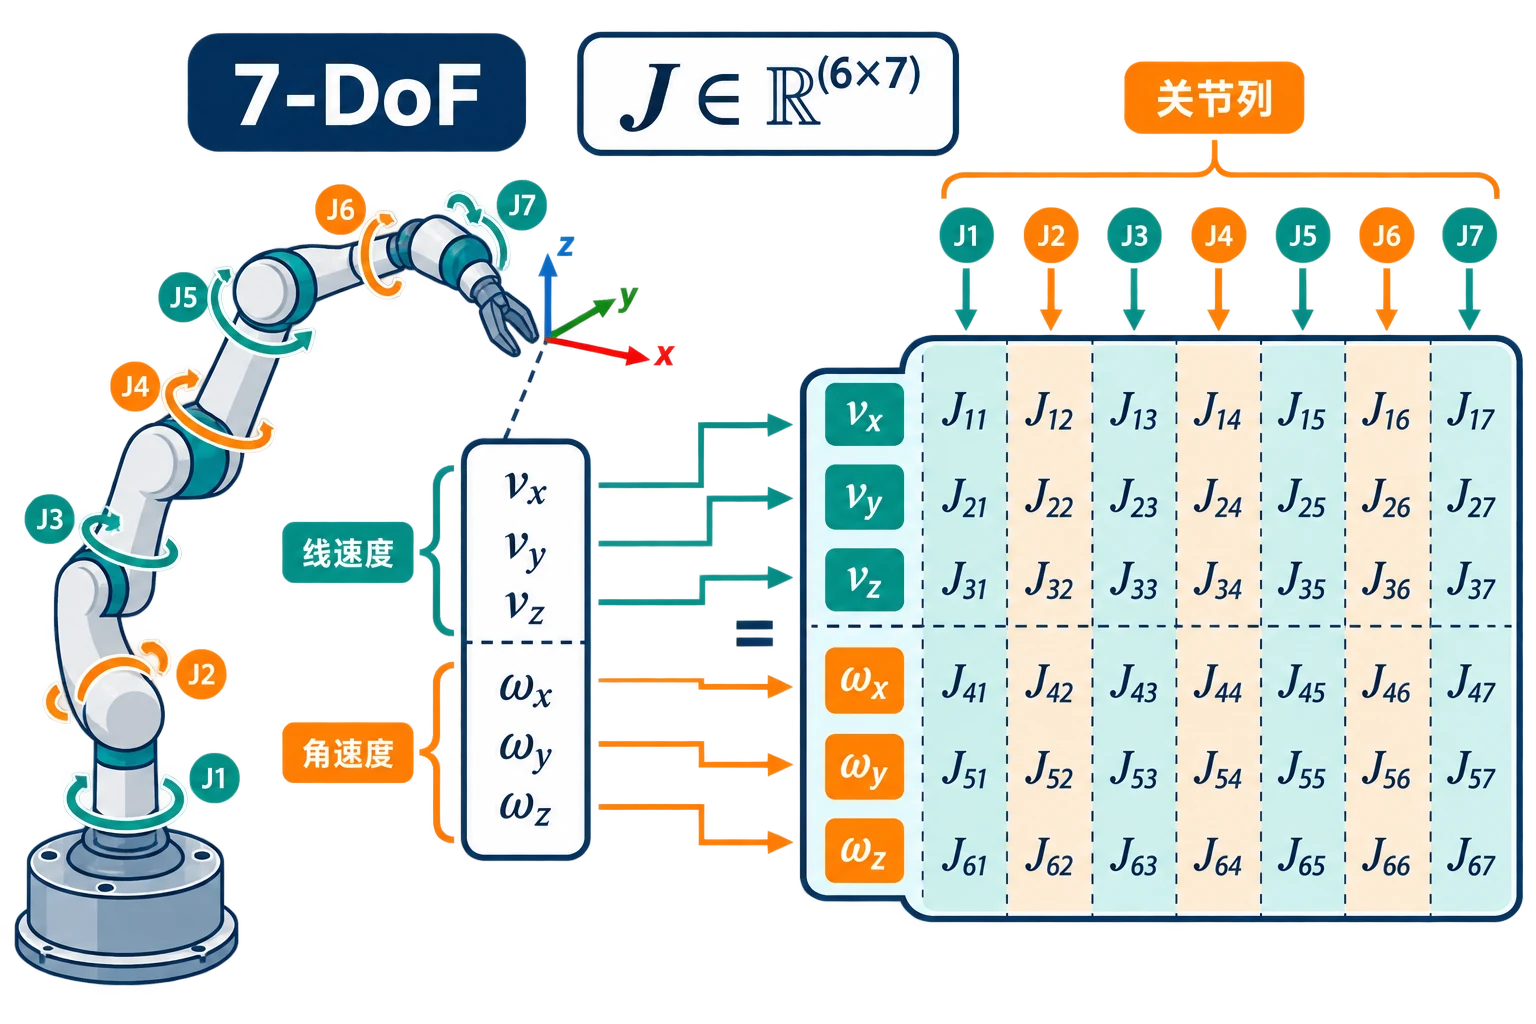
图 4 7 个关节对应 7 列,末端的 3 个线速度和 3 个角速度对应 6 行。
把一列数字读成物理量
假设某一姿态下,第 4 列为
若只让关节 4 以 运动,那么它对末端的贡献是
即末端获得约 的线速度和 的绕 轴角速度。完整结果还要把其余 6 列分别乘以对应的关节速度后相加。
4. 用 Pinocchio 计算末端雅可比
安装 Python 包(不同发行版的包名可能略有不同):
python -m pip install pin下面的脚本读取 URDF,在中性姿态计算末端位姿和雅可比。保存为 check_jacobian.py,运行 python check_jacobian.py --urdf robot.urdf --frame ee_link;frame 是 frame 名称,不一定等于最后一个 joint 名称。后文的短代码片段接在这个脚本末尾,复用 model, data, q, frame_id, J,不是相互独立的脚本。
from pathlib import Path
import argparse

import numpy as np
import pinocchio as pin


def load_robot(urdf, frame):
    model = pin.buildModelFromUrdf(str(urdf))
    data = model.createData()
    frame_id = model.getFrameId(frame)
    if frame_id >= model.nframes:
        raise ValueError(f"找不到 frame: {frame}")
    if model.nv == 0:
        raise ValueError("模型没有可动关节")

    q = pin.neutral(model)
    J = pin.computeFrameJacobian(
        model, data, q, frame_id, pin.ReferenceFrame.LOCAL_WORLD_ALIGNED
    )
    pin.forwardKinematics(model, data, q)
    pin.updateFramePlacements(model, data)
    return model, data, q, frame_id, J


if __name__ == "__main__":
    parser = argparse.ArgumentParser()
    parser.add_argument("--urdf", type=Path, required=True)
    parser.add_argument("--frame", default="ee_link")
    args = parser.parse_args()
    model, data, q, frame_id, J = load_robot(args.urdf, args.frame)
    placement = data.oMf[frame_id]

    print(f"nq={model.nq}, nv={model.nv}, J.shape={J.shape}")
    print("末端位置 (m):", placement.translation)
    print("线速度部分:\n", J[:3])
    print("角速度部分:\n", J[3:])
nq 是配置向量的维度,nv 是切空间(速度)的维度。普通转动/移动关节时二者相等,但浮动基座和四元数关节可能不相等,因此雅可比列数应看 model.nv。
没有现成机器人文件时,可下载 PyTorch 运动学文章中的二连杆 URDF,将上述命令的模型文件改为 planar2r.urdf、frame 改为 tip。该模型只有两个活动关节,适合验证数值与坐标约定,不代表能够执行完整六维末端任务。
如果需要分步控制计算,也可以先调用 pin.computeJointJacobians(model, data, q) 和 pin.updateFramePlacements(model, data),再用 pin.getFrameJacobian(...) 读取指定参考系的结果。不要在没有更新 data 的情况下重复使用旧雅可比。
5. 从末端速度反求关节速度
最简单的逆解是伪逆:。靠近奇异位形时,伪逆可能放大噪声,工程上通常使用阻尼最小二乘(DLS):
xi_des = np.array([0.02, 0.0, 0.0, 0.0, 0.0, 0.0])  # m/s, rad/s
damping = 1e-3
JJt = J @ J.T
qdot = J.T @ np.linalg.solve(
    JJt + damping**2 * np.eye(6), xi_des
)

dt = 0.01
q_next = pin.integrate(model, q, qdot * dt)
线速度单位是 m/s,角速度单位是 rad/s。若两者量纲或优先级差异很大,应在任务空间加入权重矩阵,而不是盲目调大某一类误差。pin.integrate 能正确处理非欧式配置;不要对包含四元数的 q 直接做普通加法。
6. 奇异性、秩与 SVD
雅可比的奇异值可以揭示当前姿态能否沿各方向灵活运动:
singular_values = np.linalg.svd(J, compute_uv=False)
print("singular values:", singular_values)
print("最小奇异值:", singular_values[-1])
对本来能完成六维任务的模型,最小奇异值接近 0 表示某些末端方向接近失去可控性。但 svd 只返回 min(6, nv) 个奇异值;一个 6×2 Jacobian 即使两个奇异值都非零,也不能完成任意六维任务。应先选定任务行、比较当前秩与该任务的正常最大秩,再谈奇异性。阻尼抑制速度放大但带来跟踪误差,不等价于显式速度上限。
图 3:奇异值与 DLS 的关系
把 做 SVD 后,每个奇异方向的伪逆增益为 ,而 DLS 将其改为
σ_i 较大  ──>  g_i ≈ 1/σ_i,正常跟踪
σ_i 接近 0 ──>  伪逆增益爆炸;DLS 增益趋近 0,牺牲精度换稳定性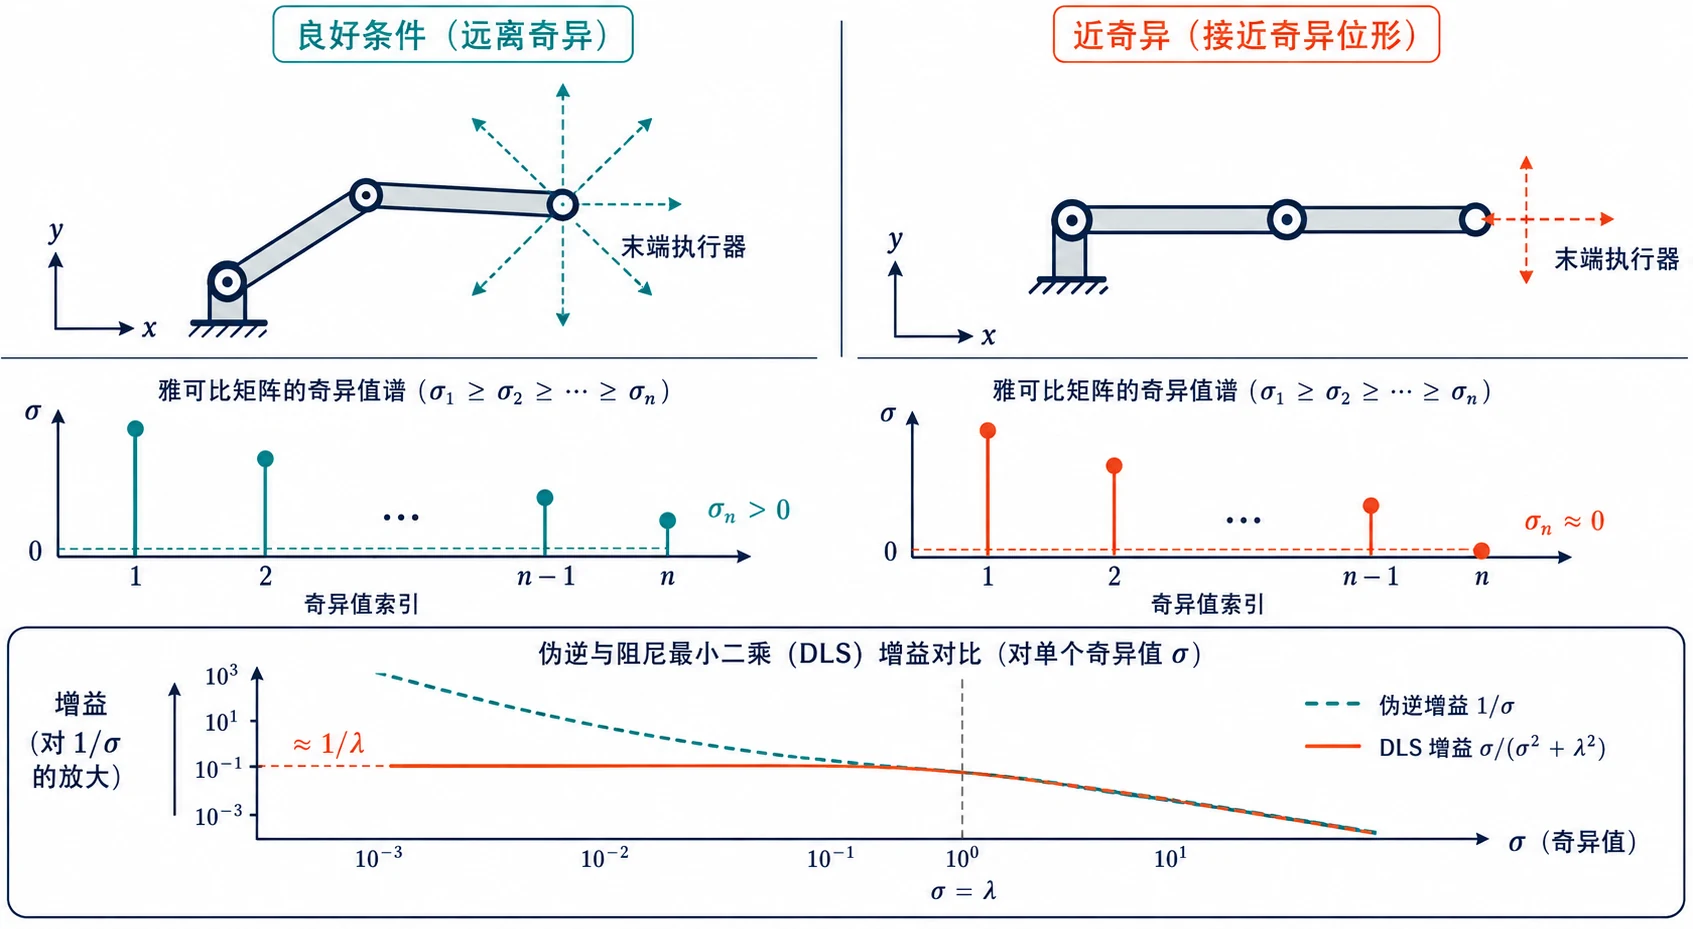
图 3 奇异位形会让最小奇异值塌缩;DLS 用阻尼抑制伪逆增益。
阻尼 不是越大越好:它越大,求解速度通常越受抑制,但末端跟踪误差也可能更明显;这不等于保证时间上的连续平滑。常见做法是根据最小奇异值或关节速度余量自适应调节阻尼。
7. 用有限差分检查实现
调试 URDF、frame 名称或坐标系约定时,可以用位置的中心差分校验雅可比前三行:
eps = 1e-7
J_pos_fd = np.zeros((3, model.nv))

def frame_position(q_test):
    pin.forwardKinematics(model, data, q_test)
    pin.updateFramePlacements(model, data)
    return data.oMf[frame_id].translation.copy()

for i in range(model.nv):
    dq = np.zeros(model.nv)
    dq[i] = eps
    q_plus = pin.integrate(model, q, dq)
    q_minus = pin.integrate(model, q, -dq)
    J_pos_fd[:, i] = (frame_position(q_plus) - frame_position(q_minus)) / (2 * eps)

print("位置雅可比最大误差:", np.max(np.abs(J[:3] - J_pos_fd)))
np.testing.assert_allclose(J[:3], J_pos_fd, atol=1e-7, rtol=1e-6)
# 差分函数修改了 data 的缓存,后续使用前恢复到原配置 q。
pin.forwardKinematics(model, data, q)
pin.updateFramePlacements(model, data)
姿态的有限差分需要先选定旋转误差定义,不能直接对旋转矩阵逐元素相减;因此先验证位置部分通常更稳妥。
8. 与逆运动学和冗余控制的关系
雅可比把微分运动学接到许多控制算法上:位置误差可转成期望 twist,再通过 DLS 求 ;当 时,还可以加入零空间项
在不影响末端任务的前提下避开关节极限、远离奇异位形或优化姿态。它是速度级 IK 的核心,但并不替代碰撞检测、动力学约束和轨迹时间参数化。
9. 雅可比的主要用途
雅可比不是只为“求逆运动学”服务的矩阵。只要问题涉及关节变量和末端任务之间的局部变化,就可能用到它。
| 用途 | 典型关系 | 说明 |
|---|---|---|
| 末端速度计算 | 将编码器测得的关节速度转换为末端线速度和角速度。 | |
| 速度级逆运动学 | 根据笛卡尔速度指令生成关节速度;DLS 用于接近奇异位形的情况。 | |
| 位置控制 | 把位置/姿态误差 转成速度指令,形成 resolved-rate 控制器。 | |
| 力到关节力矩 | 末端受到 wrench 时,计算各关节需要承担的力矩。 | |
| 可操作性分析 | 、奇异值 | 判断哪些方向容易运动、哪些方向接近失去自由度,并用于姿态规划。 |
| 参数标定 | 将连杆长度、零位偏差等参数误差映射到末端观测误差。这里的 是对参数的灵敏度矩阵。 | |
| 接触与碰撞约束 | 将接触点速度写成关节速度的线性约束,配合 QP、摩擦锥或避碰控制。 | |
| 动力学建模 | 要求 正定且选定任务的 满行秩;冗余系统不应直接写 。 |
9.1 雅可比转置:末端力如何传到关节?
速度关系的对偶形式来自虚功守恒:
例如末端沿世界 方向受到 的力,可令 wrench = [10, 0, 0, 0, 0, 0],再计算 tau = J.T @ wrench。这里的 wrench 和雅可比必须使用同一个 frame、同一个 [线, 角] 顺序;否则力矩方向会错误。
9.2 Pinocchio 中的相关接口
computeFrameJacobian:直接计算指定 frame 的 6D 雅可比。getFrameJacobian:在已完成computeJointJacobians后读取缓存结果。computeJointJacobians:计算关节雅可比,适合在同一姿态下重复读取多个 joint/frame。getFrameVelocity:计算给定关节速度下的 frame twist,可用于验证 。
可以用下面的短代码检查速度映射和力矩映射:
qdot = np.zeros(model.nv)
qdot[0] = 0.1
xi_from_jacobian = J @ qdot

pin.forwardKinematics(model, data, q, qdot)
pin.updateFramePlacements(model, data)
xi_from_pinocchio = pin.getFrameVelocity(
    model, data, frame_id, pin.ReferenceFrame.LOCAL_WORLD_ALIGNED
).vector

print("速度映射误差:", np.max(np.abs(xi_from_jacobian - xi_from_pinocchio)))
wrench = np.array([10.0, 0.0, 0.0, 0.0, 0.0, 0.0])
joint_torque = J.T @ wrench
print("末端力对应的关节力矩:", joint_torque)
9.3 位置控制:从误差到关节指令
给定当前末端位置 和目标位置 ,先构造误差 ,再令期望线速度为 。将角度误差 也加入后,可组成 ,最后交给 DLS 求 。这是一种速度级闭环:每个控制周期都重新读取 、重新计算 和误差,因此不会把某个姿态下的线性近似长期外推。
9.4 可操作性与姿态规划
矩阵 的椭球描述末端速度在各方向的能力。奇异值大的方向容易产生速度,奇异值小的方向需要很大的关节速度。规划时可以最大化最小奇异值,或使用 Yoshikawa 可操作性指标
该指标只适合在任务维度和单位已统一时比较;混合米和弧度而不加权,会使数值缺乏直接物理意义。
9.5 标定与误差传播
如果待估参数为 (例如连杆长度或关节零位),观测到的末端误差可在当前估计附近线性化:
收集多组姿态后,可以用最小二乘估计 。这里的 不是关节雅可比,而是对模型参数求导的灵敏度矩阵;两者概念相似,但列的物理含义不同。
9.6 接触、避碰与优化控制
对末端之外的任意接触点同样可以建立 。在 QP 控制器中, 可表示接触点瞬时不动, 可表示沿法向远离障碍物。多个任务只需把对应的雅可比按行堆叠,并通过权重或优先级解决冲突。
10. 从二连杆开始手算一次
对长度为 的二维二连杆,末端位置为
分别对 求偏导,就得到位置雅可比:
第一列包含两段连杆,因为关节 1 会带动整条机械臂;第二列只包含 ,因为关节 2 不会改变第一段连杆的位置。当 或 时两根杆共线,两列方向相关,,机械臂失去一个瞬时运动方向。这就是“矩阵降秩”在几何上的样子。
11. 从位姿误差构造期望 twist
只控制位置时,可以直接使用 。姿态属于旋转群,不能安全地用旋转矩阵逐元素相减。设当前位姿为 、目标位姿为 ,一种常用做法是通过 SE(3) 对数映射得到六维误差:
pin.forwardKinematics(model, data, q)
pin.updateFramePlacements(model, data)
current = data.oMf[frame_id].copy()
# 教学目标:保持姿态,沿世界 x 方向平移 2 cm;不保证目标可达。
desired = pin.SE3(current.rotation.copy(), current.translation + np.array([0.02, 0, 0]))

# LOCAL 误差:从当前 frame 到目标 frame 的相对变换

error = pin.log6(current.inverse() * desired).vector
gain = 2.0
xi_des = gain * error
J = pin.computeFrameJacobian(model, data, q, frame_id, pin.ReferenceFrame.LOCAL)
这里的 error 在局部坐标系表达,因此应配合 ReferenceFrame.LOCAL 的雅可比。若采用 LOCAL_WORLD_ALIGNED,误差也必须转换到相同表达方式。误差、twist 和雅可比的参考系必须一致,这是位姿 IK 中最容易遗漏的条件之一。
gain * error 是局部速度反馈示例,不是把 log6 残差的精确导数直接等同于几何 Jacobian。对该残差做 Gauss–Newton 等优化时,要进一步考虑 Jlog6;可对照 Pinocchio 的 Jlog6 定义。
12. 7-DoF 的零空间控制
7-DoF 机械臂执行满秩六维末端任务时,通常剩余一个零空间方向。可以在完成主任务的同时加入次任务:
是零空间投影矩阵,理想情况下 ,因此第二项不会改变末端瞬时速度。下面以“把关节拉向行程中点”为例:
J_pinv = np.linalg.pinv(J)
if any(joint.nq != 1 or joint.nv != 1 for joint in model.joints[1:]):
    raise ValueError("本片段只演示固定基座标量关节")
lower, upper = model.lowerPositionLimit, model.upperPositionLimit
if not (np.isfinite(lower).all() and np.isfinite(upper).all() and np.all(lower < upper)):
    raise ValueError("需要有界且有效的关节行程")
q_mid = 0.5 * (model.lowerPositionLimit + model.upperPositionLimit)
qdot_secondary = -0.2 * (q - q_mid)

null_projector = np.eye(model.nv) - J_pinv @ J
qdot = J_pinv @ xi_des + null_projector @ qdot_secondary
np.testing.assert_allclose(J @ null_projector, 0, atol=1e-9)
这段代码只适用于 q 和速度向量可直接对应的固定基座标量关节模型。更一般的 Pinocchio 模型应使用 pin.difference 计算配置差,并处理无限或无效的关节限位。接近奇异位形时,零空间维度可能变化,实际控制器通常使用阻尼广义逆和速度限幅。
不能把伪逆替换成阻尼逆后仍宣称“完全不影响主任务”:通常 ,次任务会向主任务泄漏;对合成速度逐轴裁剪也可能改变主任务。严格优先级需要相应的层级求解或约束设计。正常六维满行秩的 7-DoF 情形有一维零空间;秩降低时零空间维度会增加,但任务能力会减少。
13. 加速度级关系:为什么还有 ?
对速度关系再次求导:
其中 是关节加速度的直接贡献, 是机器人运动过程中雅可比本身变化产生的偏置项。高速轨迹或操作空间动力学中忽略该项,会造成明显的加速度误差。
Pinocchio 可以在完成运动学导数计算后读取 frame Jacobian 的时间变化率。不同版本的 Python 绑定接口可能略有差异,使用时应核对当前版本的 computeJointJacobiansTimeVariation 与 getFrameJacobianTimeVariation 文档。
14. 如何判断计算结果是否合理?
拿到一个 数组后,不应只检查形状。建议按以下顺序验证:
- 零速度检查:
qdot=0时,J @ qdot必须为零。 - 单列检查:每次只给一个关节很小的速度,观察末端方向是否符合直觉。
- 有限差分检查:用
pin.integrate扰动配置,比较位置变化和J[:3]。 - 接口交叉检查:比较
J @ qdot与getFrameVelocity(...).vector。 - 参考系检查:旋转机器人基座或末端后,确认向量表达随选定 reference frame 正确变化。
- 奇异性检查:观察奇异值和关节速度是否同时出现异常,而不只看矩阵元素大小。
15. 常见错误清单
- 把
joint_id传给需要frame_id的接口,或误把末端 frame 当成最后一个 joint。 - 忘记
LOCAL、WORLD和LOCAL_WORLD_ALIGNED的差别,导致方向看似“反了”。 - 混淆 Pinocchio 的
[线速度, 角速度]顺序。 - 用
nq创建dq;速度向量长度应为model.nv。 - 雅可比与位姿不在同一个
q,或修改配置后没有重新计算运动学。 - TCP 有固定工具偏置,却读取了法兰 frame;应在 URDF 中添加工具 frame,或使用对应的 frame 变换。
进一步的接口细节可参考 Pinocchio 的 frame Jacobian 文档 和 Pinocchio 项目仓库。
阅读自测与验收
- 用同一 frame 和关节排列进行有限差分对照,逐步缩小扰动观察误差变化;扰动过小时舍入误差也会占优。
- 比较 LOCAL 与 WORLD 表达时使用相应的伴随变换,不能直接比较两个不同参考系中的六维数组。