PD vs PID control 简要对比
PD vs PID control 简要对比
April 24, 2025·chase
本文目录 展开章节导航
PD 与 PID 的核心区别是是否引入积分项。选择哪一种,需要结合被控对象、采样周期、执行器限制和扰动类型,不能仅凭“PD 快、PID 准”判断。
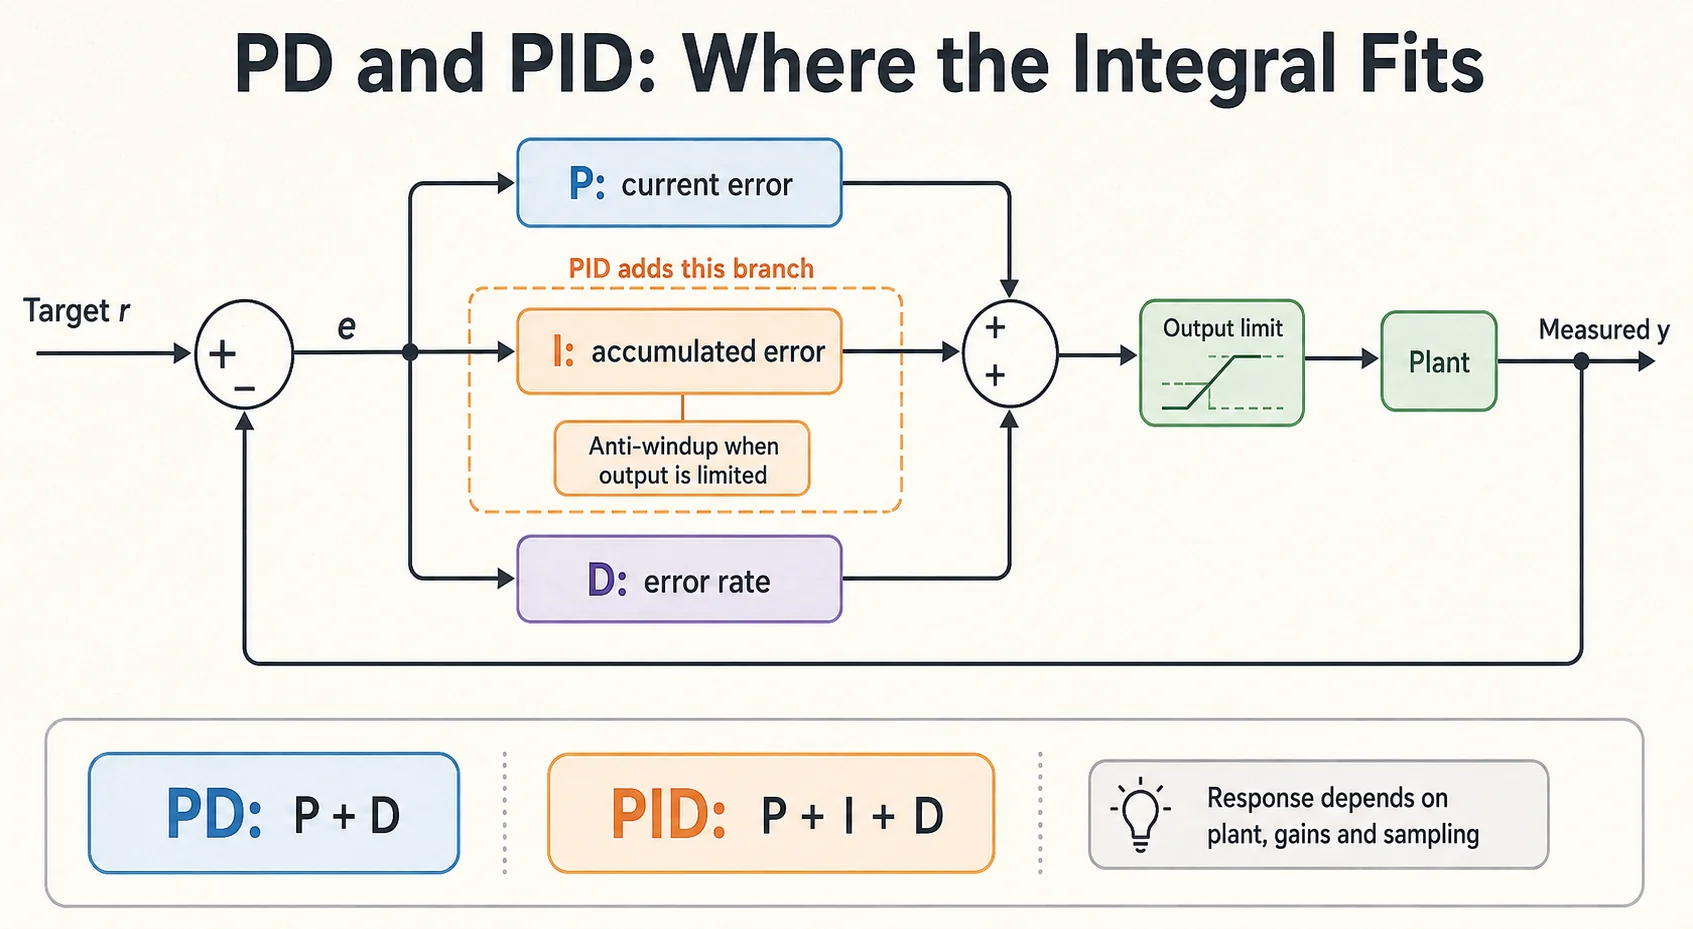
1. 连续时间形式
设参考为 、测量为 、误差为 :
- P 项提供与当前偏差成比例的纠正。
- D 项影响阻尼,但也会放大高频测量噪声。
- I 项在闭环稳定、执行器有余量等条件下,可以消除某些恒定参考或恒定扰动导致的稳态误差。
PID 不会自动保证稳定,也不会修复错误的传感器标定、坐标方向或不可达目标。
2. 对比时保留必要条件
| 维度 | PD | PID |
|---|---|---|
| 调参 | 还需选择 与抗饱和策略 | |
| 恒定扰动 | 可能存在稳态偏差,可结合前馈补偿 | 稳定且未受限时可通过积分减小偏差 |
| 噪声 | D 项需要滤波 | 同样需要滤波 |
| 输出受限 | 检查力矩、速度或电压限制 | 还需防止积分继续累积 |
| 动态响应 | 取决于对象与增益 | 同样取决于对象与增益,没有固定快慢关系 |
在机械臂位置控制中,PD 加重力前馈是常见组合;如果没有重力补偿,不能把所有静态偏差都归结为比例增益不足。
3. 离散实现:采样周期不能省略
用采样周期 积分,并对测量速度进行一阶滤波。下面是标量控制器示例,采用对测量值微分,限幅对象为最终控制输出:
from dataclasses import dataclass
from math import isfinite


@dataclass
class PID:
    kp: float
    ki: float
    kd: float
    limit: float
    tau: float = 0.02
    integral: float = 0.0
    previous_y: float | None = None
    filtered_dy: float = 0.0

    def __post_init__(self):
        if (not all(isfinite(v) for v in (self.kp, self.ki, self.kd,
                                        self.limit, self.tau))
                or self.limit <= 0 or self.tau < 0):
            raise ValueError("limit must be positive and tau nonnegative")

    def update(self, target, measured, dt):
        if not all(isfinite(v) for v in (target, measured, dt)) or dt <= 0:
            raise ValueError("inputs must be finite and dt positive")
        error = target - measured
        dy = 0.0 if self.previous_y is None else (
            measured - self.previous_y
        ) / dt
        alpha = dt / (self.tau + dt)
        self.filtered_dy += alpha * (dy - self.filtered_dy)
        self.previous_y = measured

        candidate = self.integral + self.ki * error * dt
        base = self.kp * error - self.kd * self.filtered_dy
        raw = base + candidate
        # Integrate only if unsaturated or moving back toward the valid range.
        if (abs(raw) <= self.limit
                or (raw > self.limit and self.ki * error < 0)
                or (raw < -self.limit and self.ki * error > 0)):
            self.integral = candidate
        return max(-self.limit, min(self.limit, base + self.integral))


controller = PID(kp=2.0, ki=0.5, kd=0.1, limit=3.0)
print(controller.update(target=1.0, measured=0.0, dt=0.01))
代码要求 Python 3.10+。这里只演示控制器内部状态更新;增益和限幅的单位由输入、输出的物理含义决定,示例数字不能直接作为真实机器人参数。
4. 调参与验证
先确认反馈符号、单位与采样周期,再在仿真或受控的小幅运动中从保守增益开始。建立 PD 基线后,如确有需要再逐步加入积分。不要把“先调到振荡”作为所有机器人通用的实机操作步骤。
同时记录参考、测量、未限幅输出、实际输出与积分状态。用阶跃、小幅轨迹、恒定扰动及输出受限场景分别检查上升时间、超调、稳态误差和恢复时间。
5. 常见误解
- 积分项补偿的是闭环误差,不保证能从车轮编码器中识别打滑后的真实车体位移。
- 增大 D 不一定改善响应;噪声、滤波延迟和采样频率都会影响结果。
- 关闭控制或切换模式时,应设计积分状态重置或无扰切换,避免重新启用后输出突变。
可对照 Åström 与 Murray《Feedback Systems》中的 PID 与反馈分析继续学习。
阅读自测与验收
- 人为设置不可达参考,确认积分不会持续向饱和方向累积;参考恢复后观察输出与积分的恢复过程。
- 改变采样周期后重新测试,并比较对误差微分和对测量微分在参考阶跃时的区别;不要忽略滤波延迟与单位。
Last updated on